Bộ não của robot có thể đã có sẵn: một coding agent
Nate B Jones giải thích nghiên cứu VIA của Stanford, nơi một coding agent điều khiển robot không cần huấn luyện thêm, và canh bạc robotics của OpenAI.
✓ Đã duyệt độc lập · cập nhật 18/11/2026 · 12 min
1. Một coding agent điều khiển robot mà không cần huấn luyện thêm
Nate B Jones mở đầu bằng một nhận định của anh (video đăng ngày 18/11/2026): bước đột phá tiếp theo của robotics có thể đến dưới dạng một bản cập nhật cho coding agent của bạn.
Theo Nate (video đăng ngày 18/11/2026), ở Stanford, các nhà nghiên cứu đã nối một coding agent đa dụng (general coding agent) với một robot qua một giao diện trực quan (visual interface), mà không có thêm bất kỳ đợt huấn luyện nào dành riêng cho robot. Anh nói anh không thể nhấn mạnh điều đó đủ: không huấn luyện thêm. Theo anh, agent đã hoàn thành 24 trên 25 lần thử, trải trên năm task vật lý.
Anh nói tiếp (video đăng ngày 18/11/2026): OpenAI giờ đã tái tổ chức mảng nghiên cứu robot của mình quanh một canh bạc (bet) có liên quan, rằng AI đa dụng tốt hơn có thể giúp tạo ra robot tốt hơn. Và anh nghĩ cách để hiểu chuyện đang xảy ra là một ý tưởng cũ có tên the bitter lesson (bài học cay đắng).
2. The Bitter Lesson của Richard Sutton
Theo Nate (video đăng ngày 18/11/2026), Richard Sutton viết The Bitter Lesson năm 2019. Lập luận của ông là các nhà nghiên cứu AI cứ đụng phải đúng một vấn đề y hệt, lặp đi lặp lại. Ta tìm ra điều gì khiến một task trở nên khó, ta đưa hiểu biết đó vào một hệ thống, và ta có được một thứ chạy được. Nhưng rồi một cách tiếp cận tổng quát hơn xuất hiện, một cách có thể tiếp tục cải thiện khi có thêm tính toán, thêm học và thêm tìm kiếm. Cuối cùng, nó vượt qua thứ mà ta đã mất nhiều năm thiết kế cẩn thận.
Anh nói (video đăng ngày 18/11/2026) đó là phần cay đắng. Bạn dồn tất cả chuyên môn đó vào việc giải một bài toán, và một cách tiếp cận chỉ đơn giản là cứ tiếp tục học thì theo thời gian cứ thế bước qua mặt bạn.
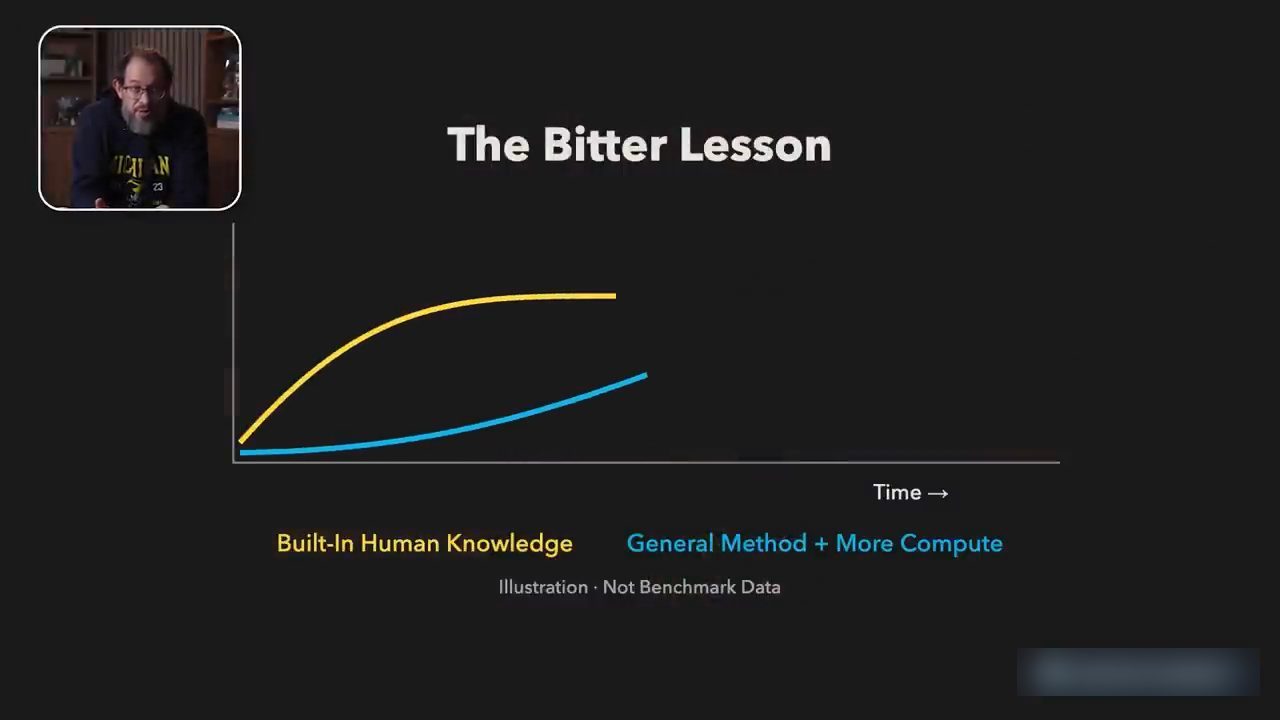
Theo Nate (video đăng ngày 18/11/2026), Sutton lần theo điều này qua cờ vua, qua cờ vây (Go), qua nhận dạng giọng nói (speech recognition), và cuối cùng qua thị giác máy tính (computer vision). Bài học là hãy để ý thứ gì cứ tiếp tục tốt lên khi bạn scale nó. Bài luận gốc trên trang của Rich Sutton ghi ngày 13/3/2019 (đọc ngày 18/11/2026).
3. Bitter lesson có thể có ý nghĩa gì với robotics
Theo Nate (video đăng ngày 18/11/2026), trong robotics, điều đó mở ra một khả năng rất thú vị: có thể ta đang xây một phần trí thông minh của robot trong lúc làm AI giỏi hơn ở mọi thứ khác. Hiểu hình ảnh tốt hơn, dùng tool tốt hơn, có khả năng làm xuyên suốt một task dài tốt hơn và nhận ra khi có gì đó trục trặc. Theo anh, những khả năng đó quan trọng khi một agent đang dùng máy tính, nhưng chúng cũng có thể quan trọng khi nó đang dùng một cánh tay robot.
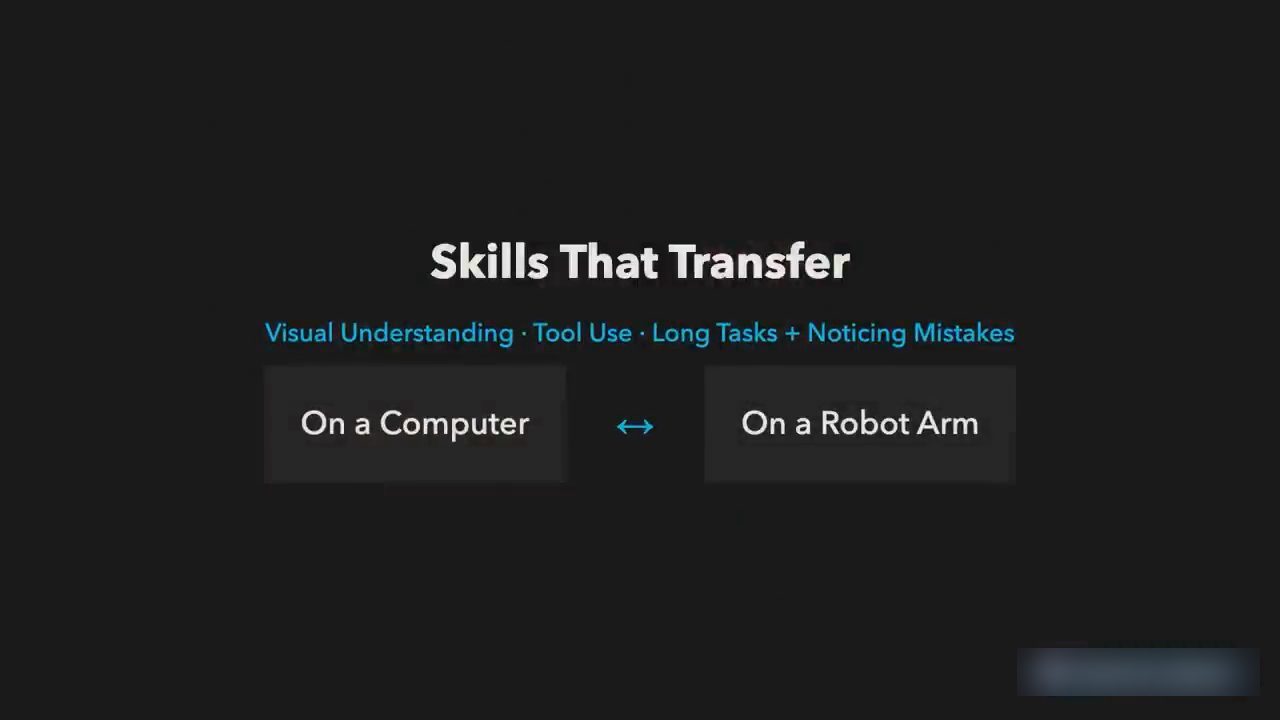
Anh nói rõ (video đăng ngày 18/11/2026): điều đó không có nghĩa là mọi model robotics chuyên biệt rốt cuộc đều tiêu đời (doomed). Một model được huấn luyện trên lượng trải nghiệm vật lý khổng lồ cũng có thể đi theo bitter lesson. Theo anh, câu hỏi là bạn cần xây bao nhiêu thứ dành riêng cho một robot, khi một model AI đa dụng có thể làm được nhiều phần của cùng công việc đó.
4. OpenAI tái tổ chức mảng robotics
Theo Nate (video đăng ngày 18/11/2026), đó chính là canh bạc đằng sau việc OpenAI gần đây tái tổ chức đội robotics của mình. Theo lời anh, công ty đã xác nhận rằng các nhà nghiên cứu robotics chuyển vào bộ phận nghiên cứu chính (main research), còn applied robotics và hardware chuyển vào tổ chức applied của công ty.
Theo Nate (video đăng ngày 18/11/2026), OpenAI nói robotics vẫn hoàn toàn nằm trong kế hoạch, và lời giải thích của công ty là các frontier model đa dụng đang trở nên hữu ích hơn cho công việc robotics. Anh chêm vào: "Cue the bitter lesson theme song, guys" (bật nhạc nền bitter lesson lên nào, các bạn).
Anh nói (video đăng ngày 18/11/2026) có thể có một vài lý do cho quyết định này, và tất nhiên bài đưa tin có bàn tới một số áp lực tài chính liên quan. Nhưng theo anh, bạn có thể thấy logic kỹ thuật ở đây.
5. Agent phần mềm giỏi hơn có thể giúp robot ra sao
Theo Nate (video đăng ngày 18/11/2026), nếu những người đang cải thiện model đa dụng của bạn cũng đang cải thiện khả năng điều khiển robot của model đó, về cơ bản là miễn phí, thì nỗ lực robotics có thể hưởng lợi rất nhiều chỉ bằng cách hoà vào công việc đang diễn ra khắp công ty. Bạn không cần mọi tiến bộ hữu ích đều đến từ đội robotics, nếu chỉ riêng việc xây model đa dụng đã mang lại lợi ích cho robotics.
Anh bảo hãy nghĩ tới lượng công sức đã và đang dồn vào việc làm cho agent giỏi hơn khi dùng phần mềm (video đăng ngày 18/11/2026). Agent phải diễn giải thứ nó đang nhìn, chọn một hành động, nhớ những gì nó đã thử, và nhận ra khi nó bị kẹt.
Theo Nate (video đăng ngày 18/11/2026), nếu một phần công việc đó chuyển được sang robot, bạn có một nhóm người lớn hơn rất, rất nhiều cùng đóng góp vào tiến bộ đó, ngay cả khi họ không làm robotics. Anh gọi đó là một lý do rất mạnh để muốn chính cách tiếp cận này thành công.
6. Dự án VIA của Stanford hoạt động thế nào
Theo Nate (video đăng ngày 18/11/2026), dự án VIA của Stanford cho ta một cách để thấy chuyện này chạy trong thực tế ra sao. VIA là viết tắt của Visual Interface Agent. Anh nói trong thí nghiệm vật lý, các nhà nghiên cứu dùng Codex Astra 6 cùng một robot thương mại. Nhóm nghiên cứu cho agent một giao diện trực quan, qua đó agent có thể nhìn cảnh vật và chọn nơi gripper (bộ kẹp) của robot cần tới, trong thời gian và không gian.
Anh đưa ra một minh hoạ cho quy trình này (video đăng ngày 18/11/2026): hãy hình dung tay nắm của một ngăn kéo. Bạn muốn robot vươn tới, nắm lấy tay nắm và kéo ngăn kéo ra. Agent nhìn góc nhìn của camera và đặt một gripper ảo ở nơi nó nghĩ gripper thật cần dừng lại. Có thể nó hơi cao một chút, có thể nhìn từ một góc khác thì nó hơi quá về phía trước. Agent khi đó có thể điều chỉnh mục tiêu trước khi robot thực sự di chuyển. Theo anh, về thực chất agent đang lên kế hoạch.
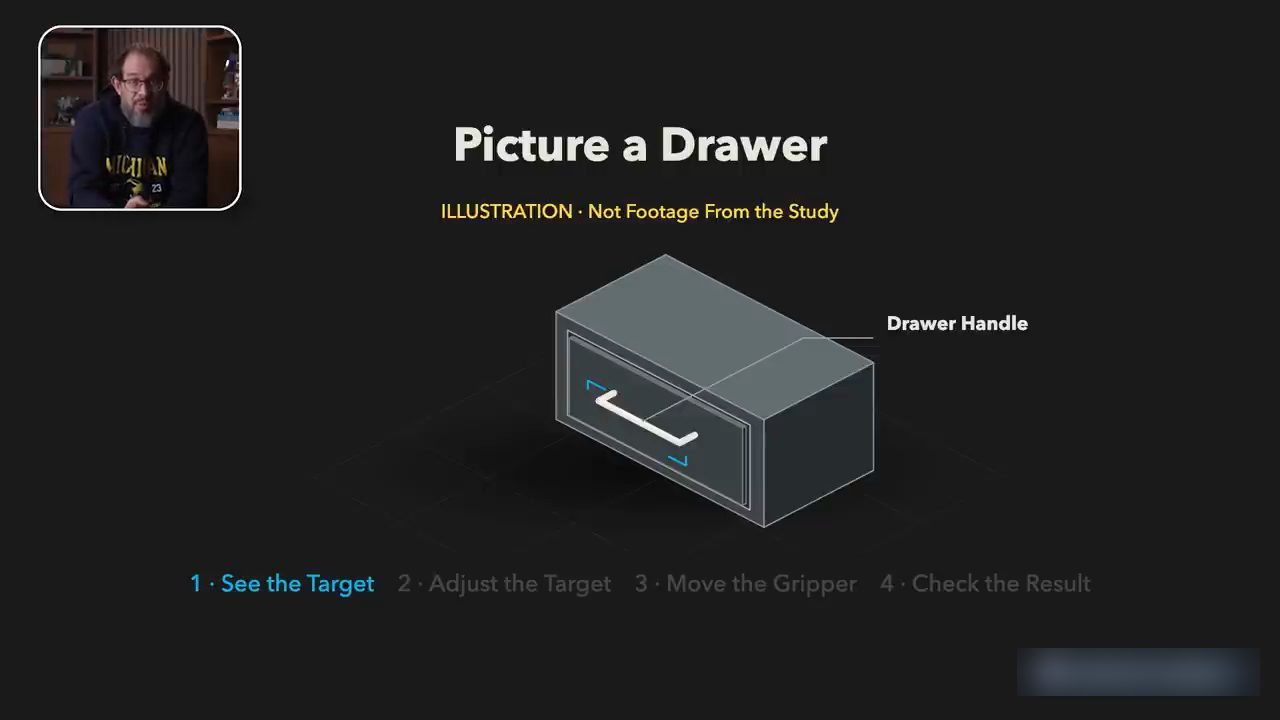
Theo Nate (video đăng ngày 18/11/2026), khi agent đã hài lòng, nó bảo controller (bộ điều khiển) di chuyển gripper thật tới điểm đến đã chọn. Rồi nó kiểm tra lại. Gripper có thực sự bắt được tay nắm không? Có trượt khỏi tay nắm không? Có cần chỉnh lại trước khi kéo không? Anh nói quyết định tiếp theo đến sau khi thấy chuyện gì đã xảy ra, thay vì cứ tiếp tục theo một chuỗi định sẵn.
7. Model chọn mục tiêu, controller di chuyển cánh tay
Anh nói rõ (video đăng ngày 18/11/2026): model không tính ra từng chuyển động motor, từng khoảnh khắc một. Thay vào đó, controller lo việc đưa cánh tay về phía mục tiêu, và chỉ riêng việc chọn mục tiêu đã là một phần đáng kể của công việc. Theo anh, bạn có thể di chuyển một cánh tay hoàn hảo mà vẫn chẳng làm được gì nếu bạn nhắm sai chỗ.
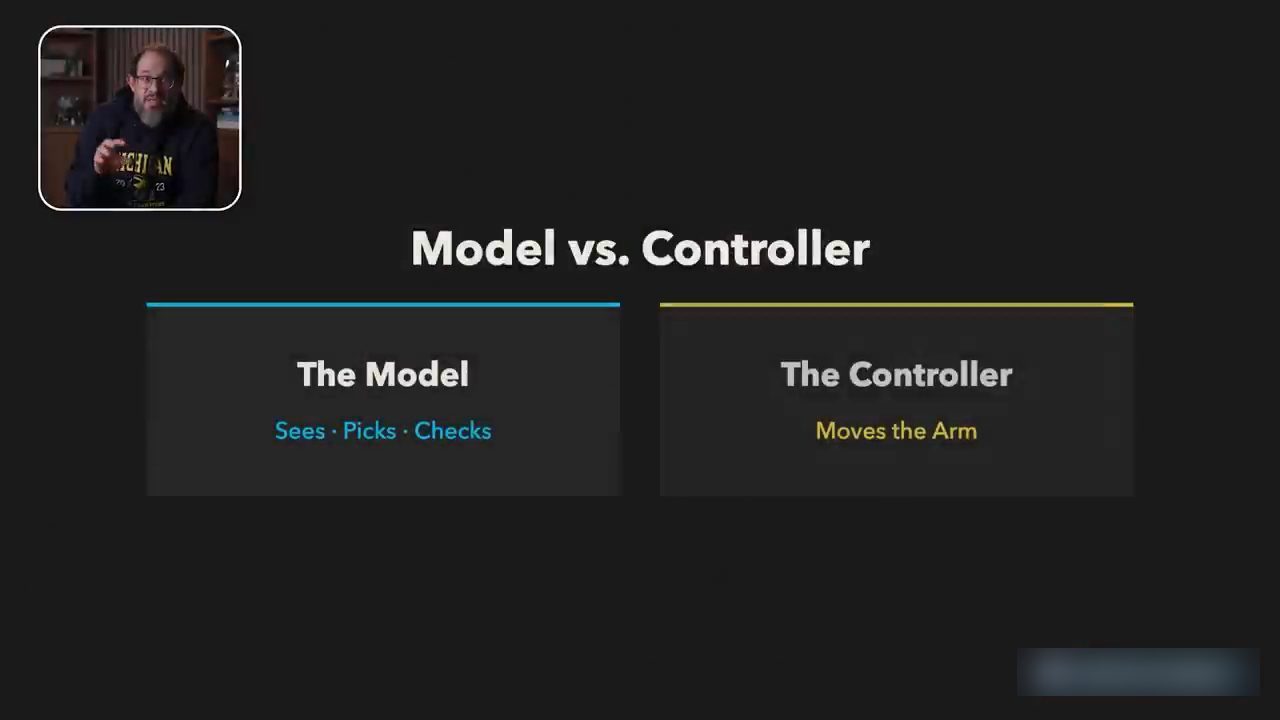
Theo Nate (video đăng ngày 18/11/2026), agent phải nối thứ nó thấy với điều nó muốn xảy ra, chọn một hành động và kiểm tra kết quả, còn cánh tay robot lo nhiều phần cơ học. Anh nói theo một cách nào đó, nó giống bộ não của chúng ta: anh không nghĩ phải cử động những cơ nào khi di chuyển cánh tay, anh chỉ chọn mục tiêu và tay đi tới đó.
Theo Nate (video đăng ngày 18/11/2026), điều này nghe sẽ quen nếu bạn từng xem một agent dùng máy tính. Nó nhìn những gì đang có, dùng một tool, kiểm tra cái gì đã thay đổi, và quyết định làm gì tiếp. Trong trường hợp này, tất cả chỉ là tool đang di chuyển một cỗ máy vật lý. Và tất nhiên hậu quả cũng là vật lý.
Anh nói (video đăng ngày 18/11/2026): thấy một gripper ảo ở đúng chỗ không chứng minh được bạn sẽ nắm chắc ngăn kéo. Bạn phải thực sự di chuyển và xem mình có kéo được ngăn kéo không. Và đó là điều các nhà nghiên cứu đã làm.
8. 24 trên 25 lần thử, không huấn luyện thêm cho robot
Theo Nate (video đăng ngày 18/11/2026), trong thí nghiệm vật lý của VIA, một coding agent đã thành công 24 trên 25 lần thử trên năm task, mà không có thêm bất kỳ huấn luyện nào về robotics.
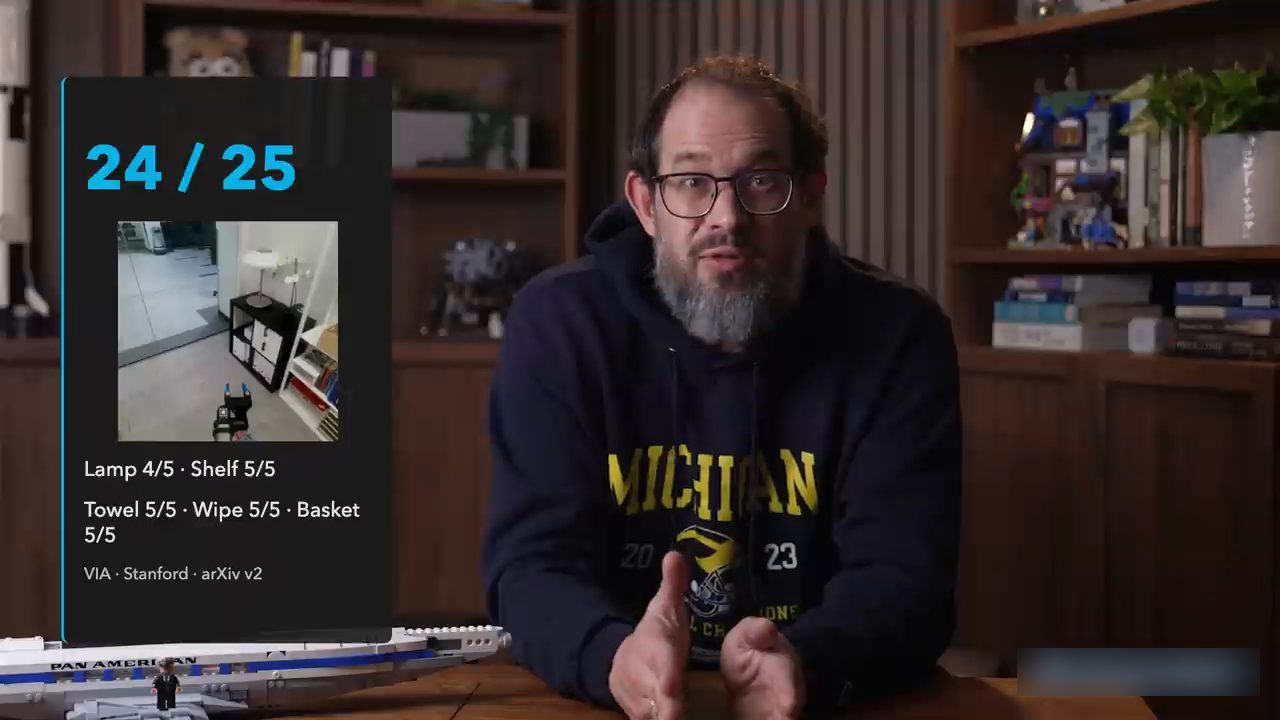
Anh thừa nhận (video đăng ngày 18/11/2026) đó là một nghiên cứu nhỏ, nhưng anh đã thấy một số nghiên cứu như vậy, về cơ bản đều chỉ tới ý rằng một agent đa dụng có sẵn có thể làm những task vật lý này mà không cần thêm một vòng fine-tuning dành riêng cho robot. Và theo anh, ta đang thấy điều này được lặp lại theo nhiều cách khác nhau khắp ngành robotics vào lúc này (tính đến 11/2026).
Theo Nate (video đăng ngày 18/11/2026), đây là chỗ bitter lesson bước vào. Agent đã trải qua một lượng huấn luyện tổng quát khổng lồ. Anh chắc rằng nó đã gặp một số thông tin về robotics trong đó, và đó cũng chỉ là một phần của bitter lesson.
Theo anh (video đăng ngày 18/11/2026), điều các nhà nghiên cứu cho thấy là họ có thể lấy những năng lực đa dụng mà model đã phát triển cho các mục đích khác, như coding, cho nó một cách để điều khiển cỗ máy, và có được hành vi cực kỳ hữu ích ngay lần chạy đầu tiên. Nhóm nghiên cứu hoàn toàn không phải bắt đầu lại và dạy nó mọi thứ về task.
9. Task lau bàn: dời gripper để tự kiểm tra
Nate kể một ví dụ hay mà anh nói nằm trong bài báo nhóm nghiên cứu viết (video đăng ngày 18/11/2026). Trong một task mà robot lau một vết bẩn trên bàn, chính gripper của nó che mất tầm nhìn. Nên agent di chuyển gripper ra chỗ khác để kiểm tra xem bàn đã sạch chưa. Và trong một lần thử, việc cầm miếng lau không hiệu quả đủ, nên nó để miếng lau lại trên bàn và đẩy miếng lau bằng gripper đã khép lại.
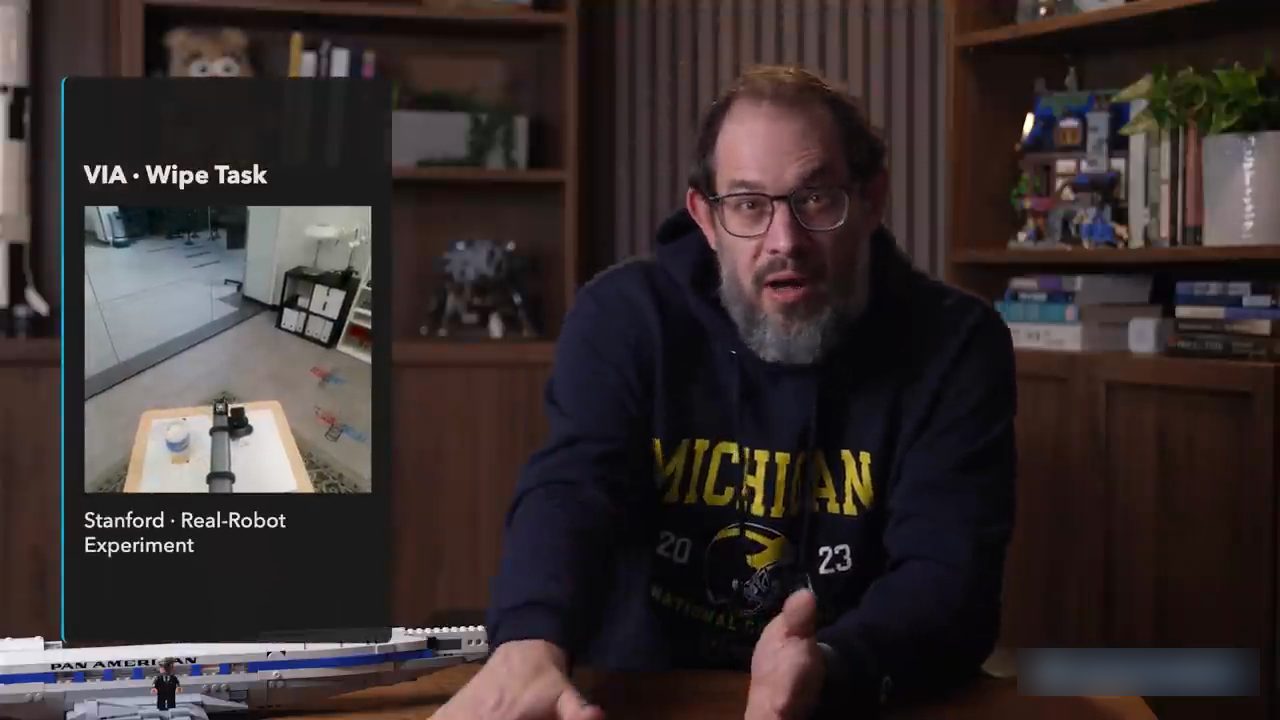
Theo anh (video đăng ngày 18/11/2026), đó là kiểu hành vi học hỏi tinh vi mà bạn muốn thấy: thử một thứ, xem nó có hiệu quả không, và điều chỉnh việc mình đang làm. Và đó là điều một agent đa dụng làm được với robot mà không có bất kỳ huấn luyện riêng nào.
Anh nói (video đăng ngày 18/11/2026) phần cuối đó cực kỳ quan trọng cho hướng đi của nghiên cứu AI năm 2027. Nếu bạn đang cải thiện khả năng của model trong việc hiểu một bức ảnh, làm theo một chỉ dẫn phức tạp, hay hồi phục sau một tool call hỏng, thì bao nhiêu phần của cải thiện đó trở nên hữu ích theo nhiều hướng khác, kể cả robotics?
Theo Nate (video đăng ngày 18/11/2026), giờ ta đã có những cách cụ thể để tìm hiểu điều đó. Và nó có nghĩa là một lần nâng cấp model có thể thay đổi những gì các stack robotics và hardware hiện có của ta làm được.
10. Phần mềm bao quanh model vẫn quan trọng
Theo Nate (video đăng ngày 18/11/2026), tất nhiên bạn vẫn phải nối model cho tốt. Anh kể một nghiên cứu tháng 11 tên JustRUA đã giữ nguyên model nền và cải thiện đáng kể điểm mô phỏng (simulation score) của nó chỉ bằng cách cải thiện phần mềm bao quanh model.
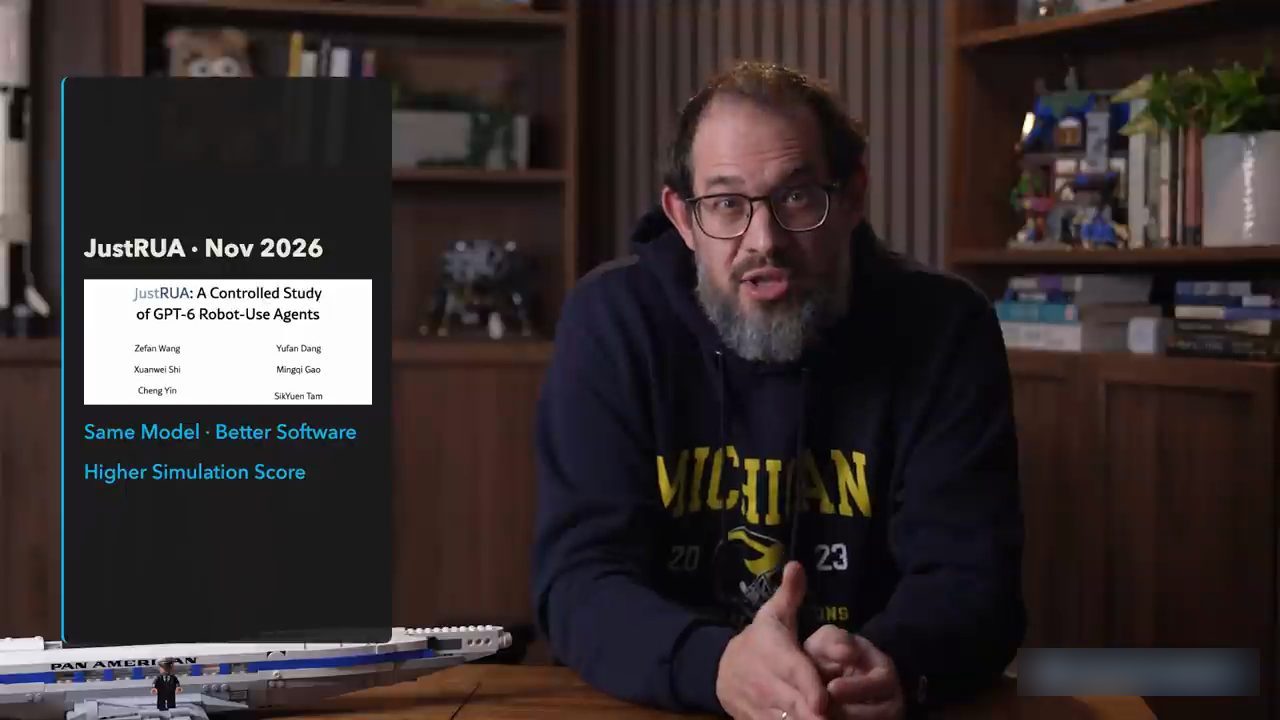
Anh nói (video đăng ngày 18/11/2026) anh không muốn ngồi đây và bảo rằng bạn cứ cắm agent của mình vào bất cứ thứ gì là nó sẽ chạy như có phép màu. Nhưng theo anh, nếu bạn có một harness tốt quanh agent (anh chêm chữ "surprise" ngay trước chữ harness), được tinh chỉnh cho robotics, và bạn để agent tập trung vào việc học và hành động, thì bạn đang ở vị trí khá tốt với các frontier model hiện nay, kể cả khi bạn chỉ thả chúng vào robotics lần đầu.
Theo Nate (video đăng ngày 18/11/2026), có hai điều đang xảy ra cùng lúc ở đây. Thứ nhất, các model đa dụng đang ngày càng có năng lực hơn. Thứ hai, các nhà nghiên cứu đang tìm ra những cách tốt hơn để biến các năng lực đó thành hữu ích cho robotics.
Theo anh (video đăng ngày 18/11/2026), một giao diện tốt quan trọng vì nó quyết định model có khả năng thấy gì và làm gì. Trí thông minh sẽ không giúp được bạn nếu bạn không có thông tin để đưa ra lựa chọn. Và như vậy, anh nói có vẻ bitter lesson đúng với robotics và với chuyển động 3D trong thời gian và không gian.
11. Tốc độ trong thế giới vật lý
Theo Nate (video đăng ngày 18/11/2026), nhưng còn một vấn đề thực tế lớn mà ta vẫn cần vượt qua từ góc độ robotics, đó là tốc độ. Nếu bạn từng ngồi chờ một AI suy nghĩ một việc gì đó trên laptop, hãy hình dung phải chờ trong khi một robot đang phải làm một việc vật lý, như gấp ga trải giường.
Anh kể (video đăng ngày 18/11/2026) một nghiên cứu tháng 10 khác cho thấy rõ điều này đến mức đau đớn. Mô phỏng của nó có thể tạm dừng trong lúc model suy nghĩ. Thế giới vật lý thì cứ tiếp tục. Theo lời anh, trong các lần thử với robot G1, khoảng 90% thời gian dành cho việc model cân nhắc (deliberation), suy nghĩ, và những lần thao tác (manipulation) thành công mất hơn một tiếng.
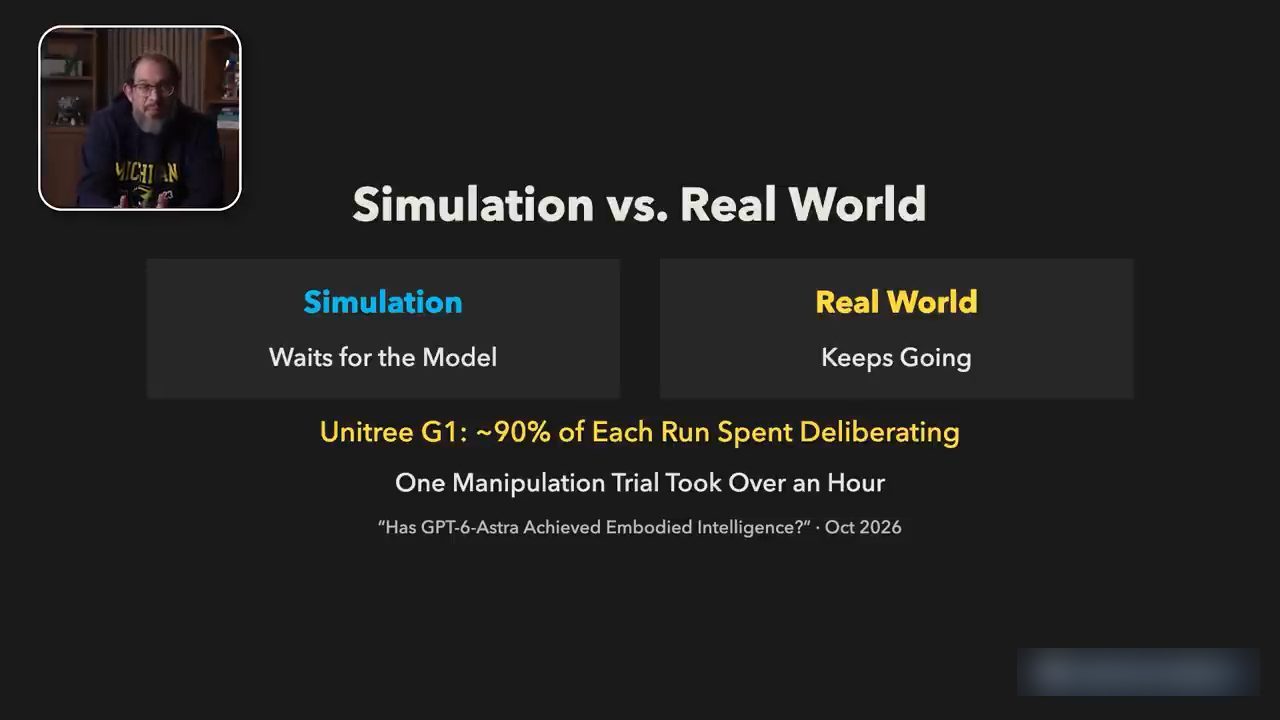
Anh nói rõ (video đăng ngày 18/11/2026) đây không phải cùng thiết lập thí nghiệm với VIA mà anh vừa mô tả. Nhưng theo anh, nó minh hoạ vì sao có được câu trả lời đúng, có được tính đúng đắn, chưa phải là toàn bộ cách giải bài toán. Ta cần tốc độ để tương tác với thế giới thực.
Theo Nate (video đăng ngày 18/11/2026), nếu bạn đang di chuyển một vật trên một bàn làm việc yên tĩnh, bạn có thể nghĩ mình có thời gian dừng lại, hiểu vấn đề rồi mới di chuyển vật. Nhưng nếu vật bắt đầu trượt khỏi mép bàn, nếu bạn đang ở trong một tình huống sản xuất thật, bạn không có thời gian đó. Controller phải giữ được cánh tay chuyển động và di chuyển nó đúng theo thời gian thực để phản ứng với các tình huống phát sinh.
Anh nói (video đăng ngày 18/11/2026) bạn vẫn cần một hệ thống phản ứng đủ nhanh cho công việc bạn giao cho nó, đặc biệt là quanh các edge case. Và rốt cuộc, tốc độ ảnh hưởng tới việc công việc có đáng làm hay không.
Theo Nate (video đăng ngày 18/11/2026), một robot cuối cùng cũng xong việc trong khi có người đứng đó giám sát nó có thể tiêu tốn nhiều sự chú ý hơn mức nó tiết kiệm được. Bạn cần biết cả lần thử mất bao lâu, người ta phải can thiệp bao nhiêu lần, và chuyện gì xảy ra khi nó mắc lỗi.
12. Những gì người build robotics vẫn phải giải
Theo Nate (video đăng ngày 18/11/2026), với những người đang build trong robotics, đây là năm của bitter lesson, nhưng điều đó không có nghĩa là mọi thứ được giải quyết ngay lập tức. Bạn phải tìm ra cách lấy các agent đa dụng này, nối chúng qua những harness tốt vào các tool robotics, rồi tìm cách chạy chúng ở tốc độ token đủ cao để chúng phản ứng theo thời gian thực với những tình huống robot của bạn nhiều khả năng sẽ gặp, và để chúng có thể đưa lời giải tới đúng loại bài toán vật lý ngoài đời thật mà robot của bạn được giao giải.
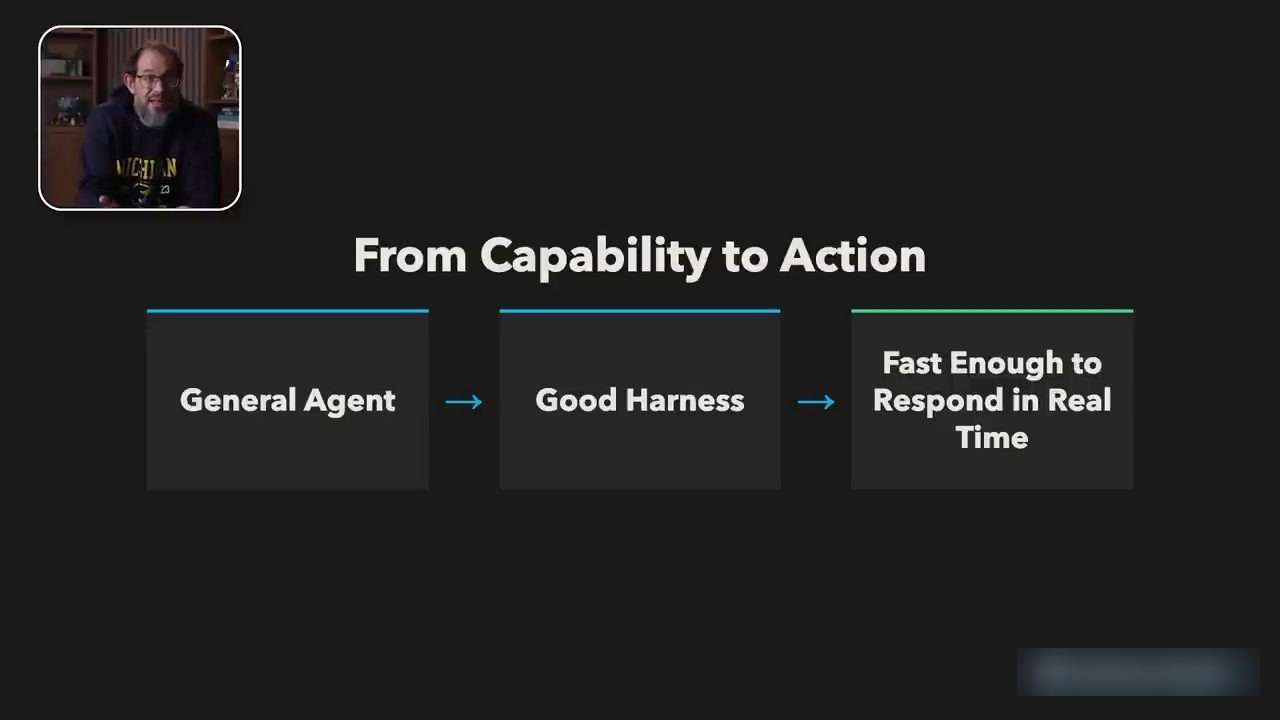
Anh nói (video đăng ngày 18/11/2026) tất cả chúng ta đều đã thấy hình ảnh những robot nhảy múa. Ta biết robot có thể rất nhanh, nhưng chỉ phối hợp chuyển động vật lý thì không giống với việc giải được các bài toán phức tạp. Và theo anh, rốt cuộc đó là lý do ta chưa thấy robot gia đình cất cánh (tính đến video đăng ngày 18/11/2026).
13. Nhìn xa hơn cách dùng hiển nhiên của một model mới
Theo Nate (video đăng ngày 18/11/2026), với tất cả những ai đang theo dõi AI, đây là một lý do để nhìn xa hơn cách dùng hiển nhiên nhất của một model mới. Một cải tiến xuất hiện ở computer use cũng có thể giúp một cỗ máy hiểu ra rất nhiều điều từ góc nhìn của camera, hoặc theo dõi được một task vật lý.
Theo anh (video đăng ngày 18/11/2026), sự chuyển giao (transfer) đó không phải thứ tự động. Nó là thứ ta có thể kiểm chứng. Nó là một nguồn tiến bộ tiềm năng, vượt ra ngoài màn hình. Anh nói, nói cách khác, khi bạn thấy một model mới ra mắt, hãy nhìn vòng qua các góc khuất để thấy tác động mà model đó có thể có. Hãy nhìn cách bitter lesson có thể lan rộng theo những hướng bạn không ngờ.
Theo Nate (video đăng ngày 18/11/2026), nếu bạn đang xây các hệ thống chuyên biệt và nghĩ rằng model sẽ không tốt lên, anh chỉ muốn nói với bạn rằng bạn nên thật sự, thật sự chắc chắn là bitter lesson không áp dụng cho bạn, vì lịch sử AI đầy những người đã đặt cược chống lại bitter lesson và đã sai. Và theo anh, đó là lý do OpenAI đang tổ chức quanh bitter lesson với robotics vào lúc này.
Theo anh (video đăng ngày 18/11/2026), cải tiến tiếp theo cho một hệ thống có vẻ không liên quan tới các LLM đa dụng có thể thật sự đến từ frontier agent tiếp theo, đơn giản vì việc scale tính toán và scale dữ liệu tạo ra một mức tác động phi thường lên những bài toán khó giải. Nên anh bảo hãy chú ý, hãy nhớ bitter lesson, và nếu bạn đang thử nghiệm với robot, anh cho rằng năm 2027 sẽ là một năm khá tốt.
Nguồn và liên kết 5 nguồn
- Tên gốc: The Robot Brain Might Already Exist. It's A Coding Agent.
- Sự kiện: YouTube
- Video gốc: https://www.youtube.com/watch?v=VkvoUCgHP6Q youtube.com
- Kênh YouTube AI News & Strategy Daily | Nate B Jones (Nate B Jones): youtube.com/channel/UC0C-17n9iuUQPylguM1d-lQ youtube.com
- Rich Sutton, "The Bitter Lesson", bài luận ghi ngày 13/3/2019 (đọc ngày 18/11/2026): incompleteideas.net/IncIdeas/BitterLesson.html incompleteideas.net
Related talks
Không cần để laptop mở nữa: Codex giờ chạy trên cloud, trong Slack và cả trên điện thoại
Dominik Kundel · OpenAI · 22 min
OpenAI đưa Codex lên cloud, vào Slack, Teams, trình duyệt và terminal, để giao việc cho agent ở đâu cũng được mà không phải tự lo máy móc.
Trả 300 USD cho GrokBot: so với Hermes và bài học Grok trong Claude Code
Jay Feldman · Lead Gen Jay · 18 min
Một tháng dùng GrokBot: port cả agent Hermes sang bằng Claude Code, so kết quả, và vì sao giữ Grok làm copilot code qua bridge Grok Build.
Làm chủ Grok Bot qua bốn cấp độ
Matt Palmer & Alex Lieberman · Tenex · 16 min
Bốn cấp độ dùng Grok Bot: gom thông tin nhiều tool, bot gọi bot và channel, CRM từ mạng lưới X, rồi Grok Bot làm outer loop cho Cursor.